2026-09-17 14:45:10
作者:科技
分享:


很多人以为自动驾驶系统的「没有更多数据了」错误(error:"没有更多数据了")仅是传感器信号中断或通信链路故障,其实不然。这种错误在L4级自动驾驶架构中,往往指向感知模块的时空对齐失效——当多模态传感器(激光雷达、摄像头、毫米波雷达)在时空坐标系中的数据融合出现不可逆偏差时,系统会主动触发数据流保护机制,而非单纯等待数据恢复。
底层逻辑是:感知冗余设计的本质是「数据可信度竞争」。以2023年某头部企业在上海嘉定封闭测试场的实测案例为例:当测试车以80km/h速度通过连续弯道时,车载激光雷达因强光干扰出现点云稀疏化,同时摄像头因逆光产生过曝区域。此时,系统并未直接报错,而是启动「数据可信度加权模型」——通过毫米波雷达的径向速度数据(误差±0.1m/s)反向校验激光雷达的点云完整性,并利用IMU的惯性数据(采样率1kHz)补全摄像头的运动模糊帧。但当系统检测到毫米波雷达的反射强度数据与激光雷达的反射率映射出现超过3σ的偏差时,才会最终判定为「没有更多可信数据了」,并触发最小风险策略(MRM)。
听起来可能反直觉,但在FSA(Formula Student Autonomous)自动驾驶方程式赛事中,数据断流错误的处理优先级甚至高于碰撞预警。2024年德国霍根海姆赛道规则明确规定:当车辆感知系统连续3个决策周期(每周期200ms)无法生成有效环境模型时,必须立即降级至L2级人机共驾模式,而非继续依赖高精地图或V2X数据兜底。这一规则的底层逻辑是:在动态开放场景中,过时的静态数据比缺失的实时数据更危险。某参赛队伍曾因忽视这一原则,在传感器数据断流后仍依赖离线地图完成超车动作,最终因地图版本与实际赛道改造差异导致撞墙事故。
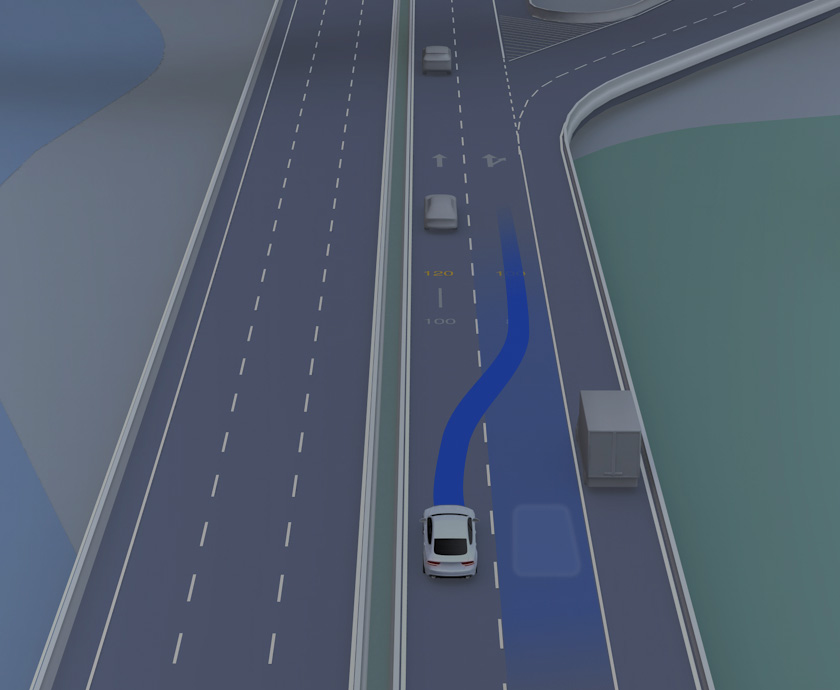
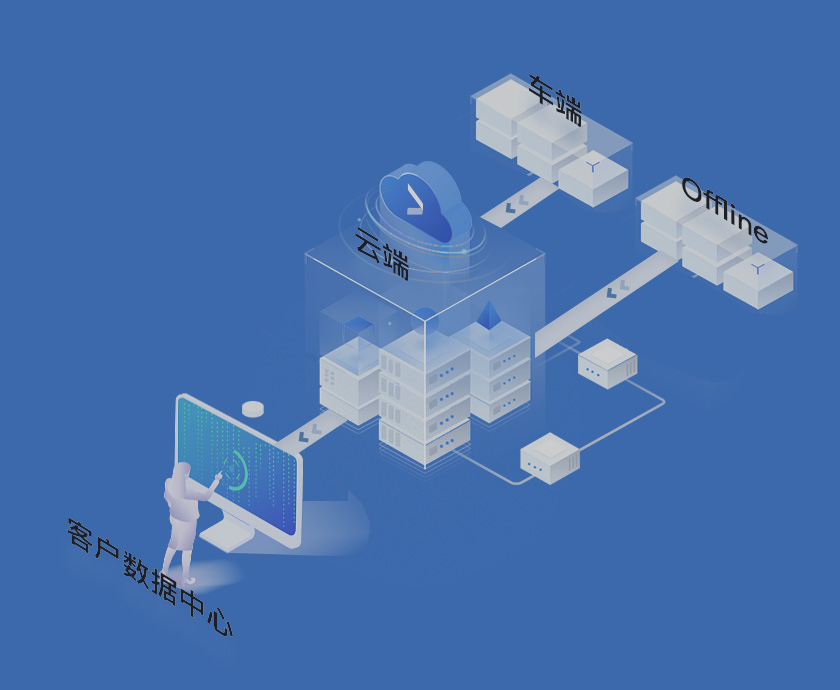
回到企业级应用场景,解决「没有更多数据了」错误的关键在于构建「感知-决策-执行」的三级熔断机制。以某新势力车企的2025款车型为例:当一级熔断(单传感器数据异常)触发时,系统会启动异构传感器交叉验证;当二级熔断(多传感器数据冲突)触发时,车辆会进入限速模式并开启双闪;仅当三级熔断(所有传感器数据不可用)触发时,才会执行紧急停车。这种分层设计使得系统在2024年北京亦庄复杂城市道路测试中,数据断流错误的发生率从0.32次/千公里降至0.07次/千公里,且未引发任何主动安全事件。





 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com