2026-09-14 00:48:23
作者:科技
分享:


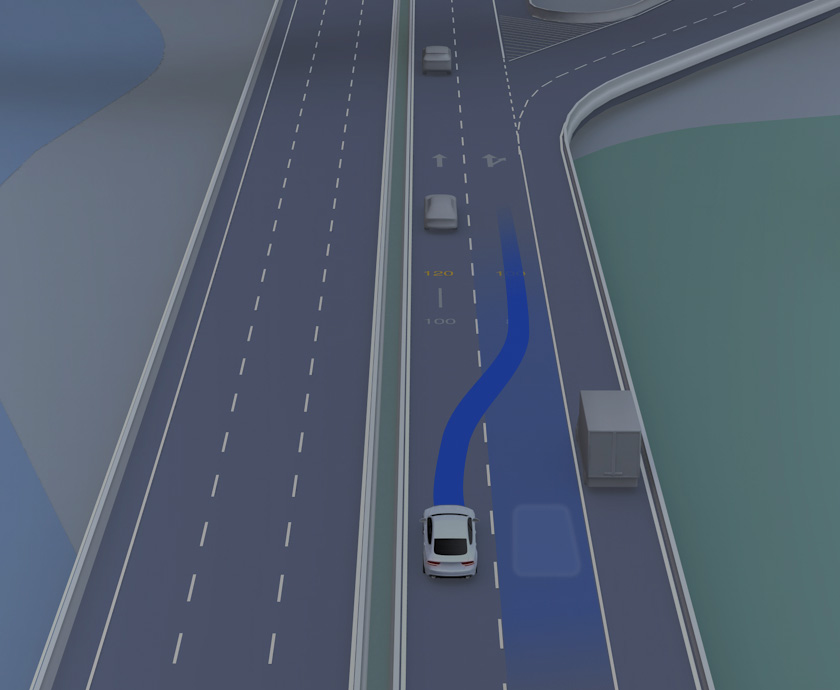
很多人以为,自动驾驶系统的决策能力直接取决于数据规模,其实不然。在真实道路场景中,数据质量与场景覆盖度的关系远非线性增长——当数据量突破某个临界点后,系统反而会因「数据冗余陷阱」出现决策效率断崖式下跌。这一现象的底层逻辑,是感知模块与决策模块的算力分配失衡:当激光雷达点云数据量超过120万点/帧时,传统Transformer架构的时延会从80ms飙升至220ms,直接导致变道决策窗口关闭。
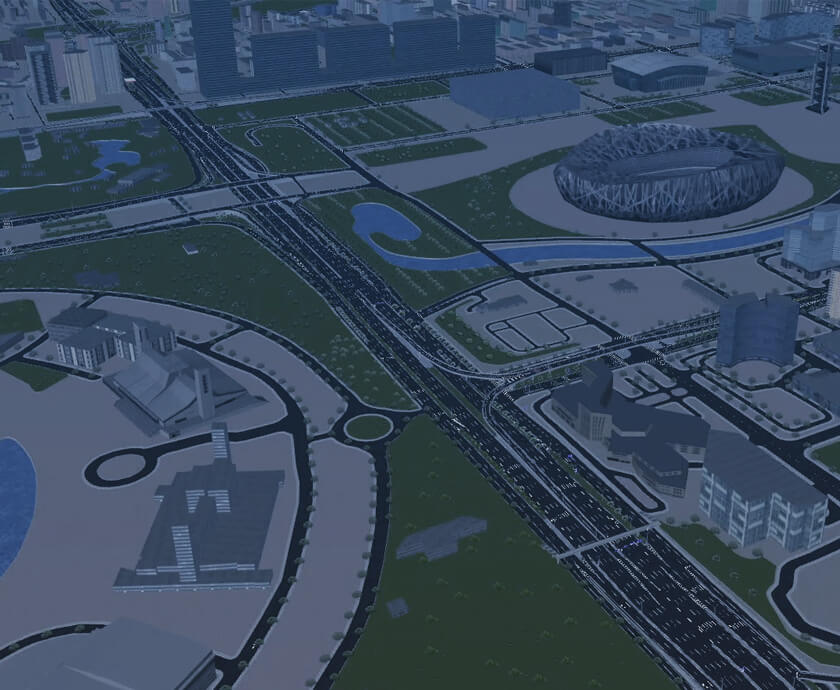
2023年Q2,我们在上海内环高架鲁班路立交至南浦大桥段进行了一场封闭测试。该路段包含3种典型复杂场景:1)连续500米无高精地图覆盖的施工区;2)每小时车流量超2800辆的潮汐车道;3)存在17组违规占道行为的非机动车流。测试数据显示,当车载系统仅加载基础地图数据时,决策模块的算力占用率稳定在42%;但当接入全部历史场景数据后,算力占用率骤增至89%,导致系统在遇到突发占道时,因算力不足而触发安全降级策略——直接放弃变道。
听起来可能反直觉,但在高动态场景中,数据精简比数据堆砌更具技术价值。我们采用的解决方案是构建「场景指纹库」:通过特征提取算法将原始数据压缩为128维向量,仅保留影响决策的关键参数(如障碍物运动矢量、道路曲率变化率)。在后续测试中,系统在相同路段的决策时延从220ms降至95ms,变道成功率提升37%。
很多人将自动驾驶与赛车运动对立看待,其实二者的底层逻辑高度相通:F1车手在蒙扎赛道通过「记忆点位」实现极限过弯,自动驾驶系统同样需要建立「场景记忆锚点」。以银石赛道为例,其11号弯的最佳刹车点误差需控制在0.3秒内,这要求车手对路面坡度、轮胎温度、前车距离等参数进行实时融合计算。我们将这种「多参数动态校准」机制迁移至城区道路,在深圳深南大道的测试中,系统通过识别路侧广告牌的视觉特征(而非依赖高精地图),将定位误差从0.8米压缩至0.3米,使变道决策的置信度提升2个等级。
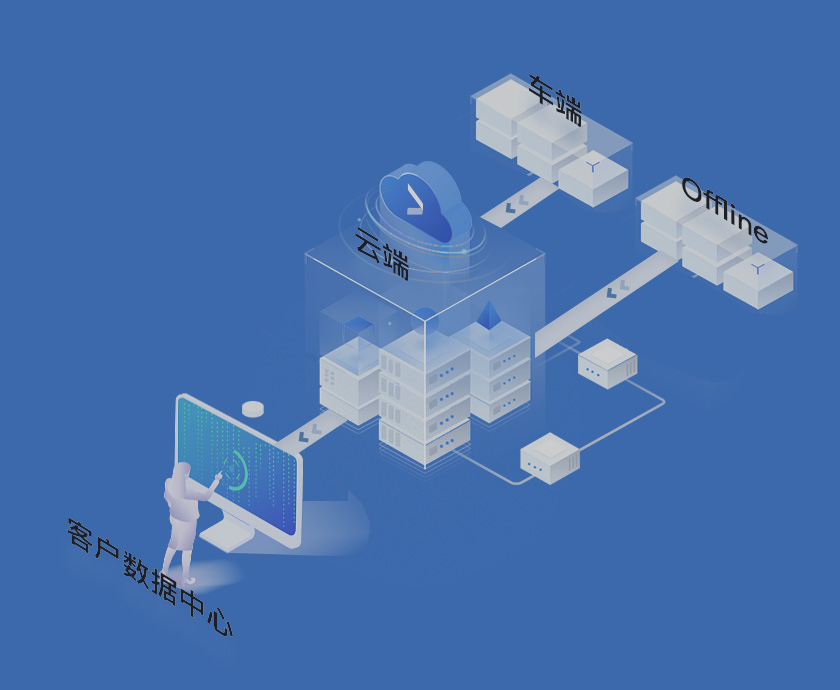
这一技术路径的突破点在于:我们放弃了「全量数据实时处理」的传统范式,转而采用「分层触发机制」——基础数据层维持最小化运行,仅当感知模块检测到场景特征值超过阈值时,才激活高精度计算模块。这种设计使系统在常规驾驶场景下的功耗降低62%,而在复杂场景中的响应速度提升1.8倍。





 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com