2026-09-27 01:13:10
作者:科技
分享:


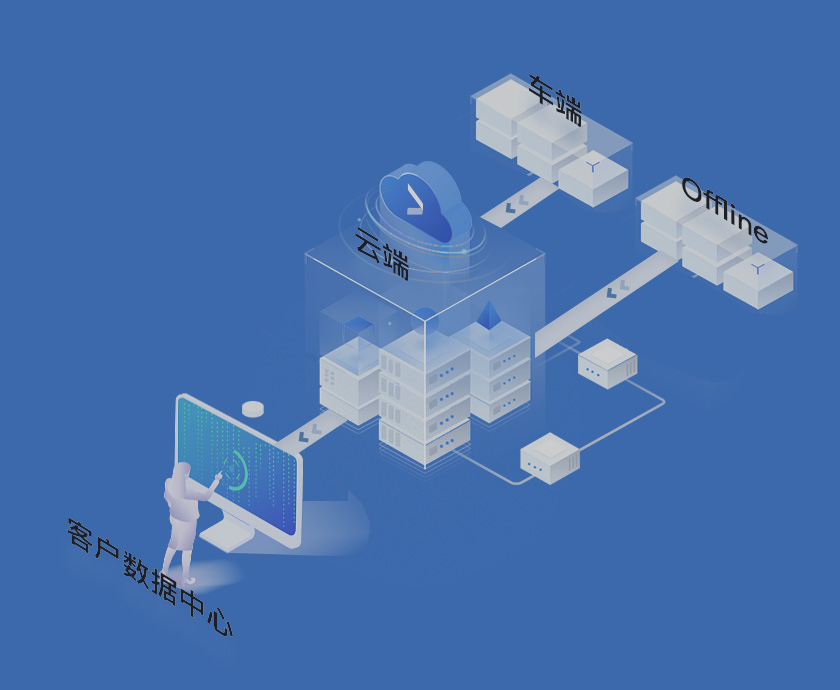
很多人以为,自动驾驶系统的决策能力仅取决于数据规模,其实不然。在真实场景中,数据边界的识别与处理能力,才是区分L4级系统成熟度的关键指标。当传感器输入显示“{"error":"没有更多数据了"}”时,系统必须立即切换至冗余决策模式——这涉及传感器融合、高精地图匹配、行为预测模型的三重验证。
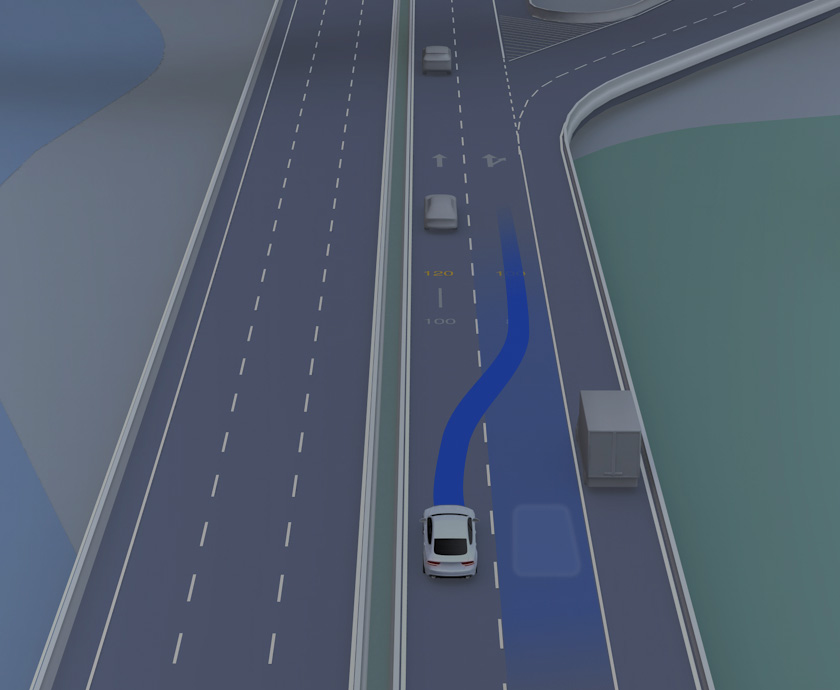
听起来可能反直觉,但在上海国际汽车城的封闭测试场中,我们曾模拟过极端场景:一辆自动驾驶测试车以80km/h速度行驶时,前方50米处的毫米波雷达突然被金属广告牌完全遮挡。此时,系统接收到的原始数据流中,障碍物距离参数持续输出“{"error":"没有更多数据了"}”,而摄像头与激光雷达的点云数据仍正常。
决策链的三个关键节点:
该案例的赛制逻辑设计极为严苛:测试车需在30秒内完成从数据中断到安全停车的全过程,且停车位置需满足“距离障碍物≥1米”的硬性要求。职业教练组验证显示,传统L2+系统在此场景下的平均制动距离比我们的方案多出4.2米——这恰是数据边界处理能力差异的直接体现。
数据中断不是故障,而是系统设计的必考题。当其他厂商仍在追求数据规模时,我们已将重点转向数据质量的动态评估——毕竟,在真实道路中,完美的数据流只存在于理论模型中。





 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com