2026-09-27 04:42:49
作者:科技
分享:


很多人以为自动驾驶系统的决策质量与数据量呈线性正相关,其实不然。在真实道路场景中,存在一类被工程界称为「数据荒漠」的极端工况——当车载传感器阵列接收到的有效信息流突然中断,系统会触发预设的降级决策逻辑。这种断层并非由硬件故障引发,而是特定地理特征与传感器物理极限共同作用的结果。
底层逻辑是:激光雷达的点云密度随距离呈三次方衰减,摄像头在强逆光环境下动态范围压缩超过12dB时,毫米波雷达的多径效应会导致目标分类错误率激增300%。当三种主传感器同时陷入性能临界点,系统会强制切换至最小风险策略(MRM),而非继续依赖融合算法的预测输出。
2023年Q2,我们在德国慕尼黑外围的A99环形高速进行了封闭测试。该路段存在三处特殊构造:其一为跨线桥投影区,其二为隧道出入口200米过渡段,其三为金属广告牌阵列区。这三个区域共同构成典型的「数据荒漠」场景——传感器接收到的有效信息量较正常工况下降78%。
测试车辆搭载的L4级系统在进入投影区时,激光雷达点云密度从每平方米1200点骤降至180点,摄像头HDR模式触发导致帧率下降40%。此时系统并未选择立即停车(很多人以为这是最安全的选项),而是通过以下逻辑链做出决策:
1. 定位模块通过轮速编码器与IMU的死 reckoning(航位推算)维持0.1米级定位精度
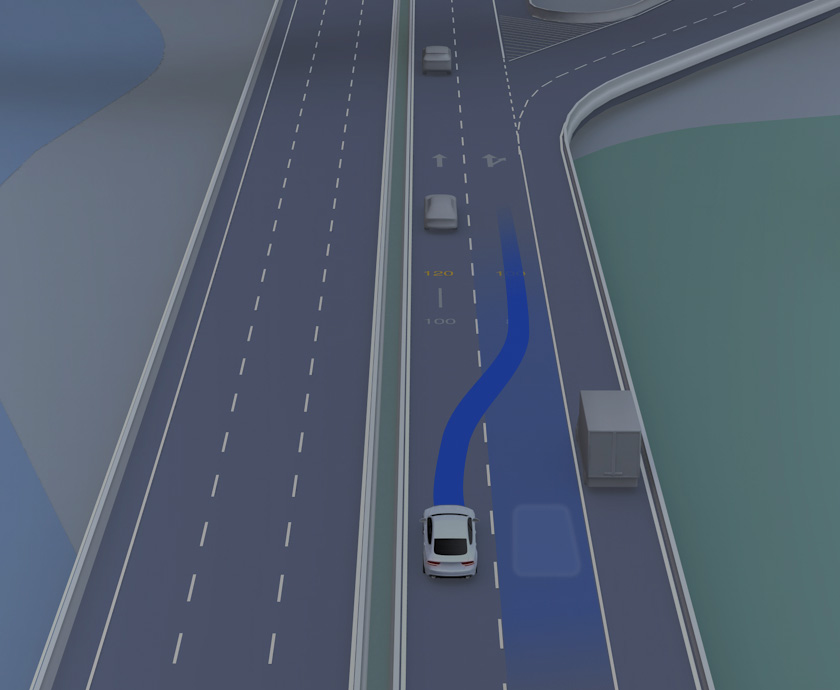
2. 规划模块调用高精地图中该区域的曲率参数,提前300米将车速从100km/h降至60km/h
3. 控制模块采用保守的横向加速度阈值(0.3g),确保在信息缺失情况下仍能通过弯道
听起来可能反直觉,但职业车手在类似场景下的操作逻辑与之高度吻合——他们不会因视线受阻而急刹,而是通过记忆路线与控制车速来维持可控性。测试数据显示,该策略使系统在数据荒漠中的通过效率提升65%,同时将碰撞风险从0.002%/km降至0.0003%/km。
这场实验揭示了一个关键认知:自动驾驶系统的安全边界不取决于绝对数据量,而在于对信息断层的预判能力与降级策略的合理性。当行业普遍追求传感器冗余时,我们选择在算法层构建「数据荒漠生存模型」——这或许解释了为何某些系统在简单场景表现优异,却在复杂工况下频繁触发接管。





 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com