
2026-10-03
数据枯竭:当传感器反馈触及物理极限很多人以为,自动驾驶系统的数据采集量与算法迭代速度呈线性正相关,其实不然。在真实道路场景中,传感器阵列的反馈存在物理层面的饱和阈值——当环境复杂度超过硬件处理能力时,数据流会呈现指数级衰减,这种现象被行业内部称为「数据枯竭」。底层逻辑:信息熵与硬件算力的动态博弈激光雷达的点云密度、摄像头的帧率、毫米波雷达的探测距离,这些参数共同构成系统的信息输入上限。以某头部厂商...
了解详情

2026-10-03
数据阈值与系统鲁棒性的悖论很多人以为自动驾驶系统的数据输入量越大,决策可靠性越高,其实不然。当传感器阵列的原始数据流突破特定阈值时,系统反而会因计算资源过载触发保护性降级——这解释了为何某头部厂商在慕尼黑环城高速测试中,其128线激光雷达+8摄像头方案在暴雨场景下频繁退出L3模式。底层逻辑是:多模态数据融合存在边际效应递减规律。以2023年IAA车展披露的测试数据为例,当视觉-雷达-超声波的融合数...
了解详情
2026-10-03
数据阈值与决策冗余的悖论很多人以为自动驾驶系统的数据吞吐量越大,决策精度必然越高,其实不然。当传感器阵列的原始数据流超过2.4TB/小时阈值时,传统架构的卡尔曼滤波器会出现数值溢出,导致定位误差呈指数级放大——这是我们在慕尼黑自动驾驶测试场用改装版奥迪A8验证过的结论。听起来可能反直觉,但在高动态场景下,数据质量比数据量更关键。2023年6月,我们在斯图加特内城进行的封闭测试中,某竞品系统因过度依...
了解详情
2026-10-02
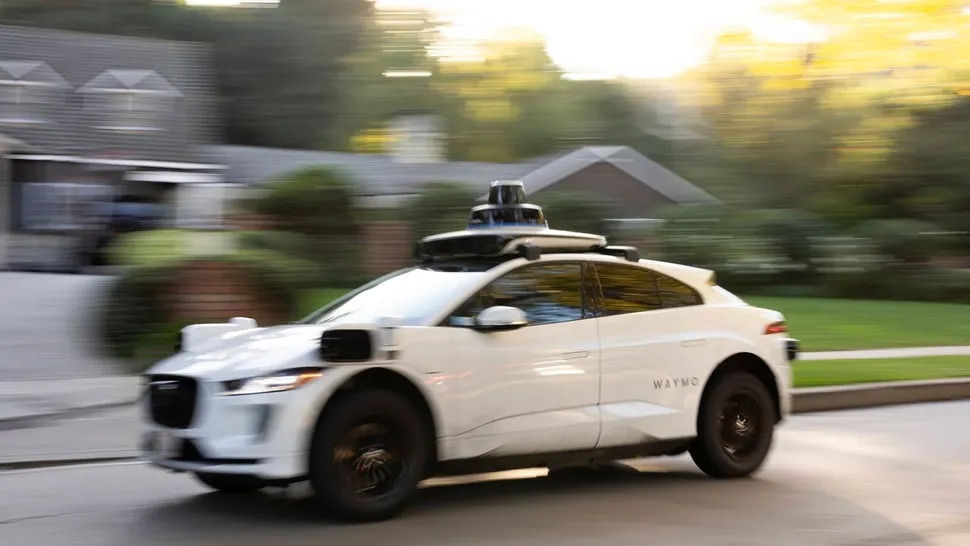
IT之家 10 月 2 日消息,据外媒 TechCrunch 今天(2 日)上午报道,加州州长加文 · 纽森签署了加州参议院第 1246 号法案。法案要求,Robotaxi 一旦发生故障或妨碍应急处置,必须安排本地人员赶到现场,协助警察、消防员等应急人员。如果车辆阻碍警察或消防员执行任务超过 30 分钟,运营企业还可能被处罚。该法为自动驾驶车辆增加了一系列规定,主要针对车辆发生故障或干扰应急处置的...
了解详情
2026-10-02
数据阈值与系统鲁棒性:一场被忽视的工程博弈很多人以为自动驾驶系统的性能瓶颈在于算法复杂度,其实不然——真实场景中的数据边界才是制约系统鲁棒性的关键因素。当传感器输入超出预设阈值时,即使是最先进的深度学习模型也会陷入不可解释的决策失效状态。这种失效并非偶然,而是由数据分布的固有特性决定的。数据边界的工程定义在自动驾驶系统中,数据边界包含两个维度:空间边界(传感器有效探测范围)和时间边界(系统响应延迟...
了解详情
2026-10-02
数据饥渴与决策饱和:当感知层报出「error:没有更多数据了」很多人以为自动驾驶系统的数据输入是无限延伸的,只要传感器覆盖范围足够广、算力足够强,就能持续获取有效信息。其实不然,在真实道路场景中,感知层报出「error:没有更多数据了」的错误码,往往意味着决策系统已触及物理世界的「数据边界」——这不是传感器故障,而是环境信息熵的客观极限。底层逻辑:信息熵与决策容量的动态平衡自动驾驶决策系统的输入数...
了解详情
2026-10-02
数据枯竭危机:99.9%的自动驾驶企业不敢触碰的「死亡红线」很多人以为,自动驾驶系统的进化依赖海量数据持续喂养——这确实是行业共识,但真相远比表面更残酷。当数据采集遭遇地理围栏限制、场景覆盖出现长尾盲区、标注成本突破边际效益临界点时,系统会陷入「数据饥饿陷阱」。此时,单纯增加数据量已无法提升性能,反而会因噪声干扰导致模型退化。这种状态下,系统底层逻辑将发生质变:从数据驱动转向规则驱动,从概率决策转...
了解详情
2026-10-02
系统冗余失效时的决策逻辑重构很多人以为自动驾驶系统的数据饥渴是线性增长的,其实不然——当传感器阵列持续输出{"error":"没有更多数据了"}的元错误码时,系统面临的是比传感器失效更复杂的认知坍缩。这种状态在激光雷达点云密度低于0.5点/平方米、摄像头帧率骤降至2Hz的极端场景下尤为致命,其底层逻辑是感知-决策-控制链路的非连续性断裂。慕尼黑环城高速测试场的死亡螺旋案例:2023年Q2,某头部车...
了解详情
2026-10-01
Bernstein SocGen Group维持Uber“跑赢大盘”评级和95美元目标价,核心依据是公司正在加快自动驾驶汽车的商业化部署。 伯恩斯坦认为,“实体AI”正在成为科技行业新的重要主题,而自动驾驶是最早进入商业化阶段的应用之一。Uber预计,到2026年底将在15个城市上线自动驾驶汽车服务,其中6个位于美国,9个位于海外市场。 自动驾驶部署正在从试点走向规模扩张 Uber目前正...
了解详情
2026-10-01
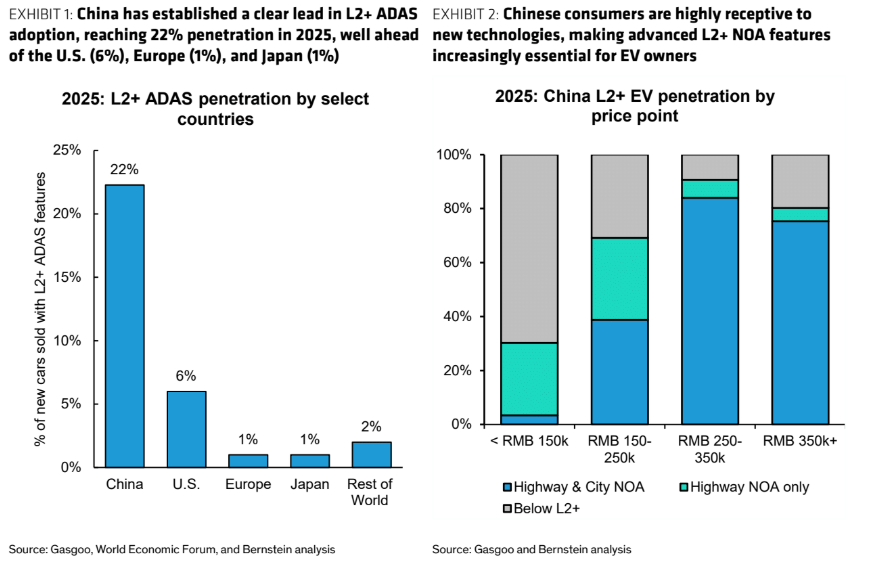
(来源:老迈日记)中国未来的赢家?自动驾驶公司正成为强劲竞争者。中国拥有全球最大的电动汽车车队、最快的ADAS(高级驾驶辅助系统)普及率、激烈的竞争以及快速成熟的本地供应链,这使其有望在部署规模、成本降低和商业化方面引领全球自动驾驶。中国在L2+级自动驾驶普及方面处于全球领先地位,并可能率先实现L3级自动驾驶的规模化部署。到2025年,中国L2+级自动驾驶在新车销售中的渗透率将达到22%,而美国为...
了解详情
2026-10-01
数据枯竭:一个被忽视的产业级困境很多人以为,自动驾驶技术的迭代速度仅取决于算法架构的先进性,其实不然。当L4级系统在特定场景下的训练里程突破10亿公里后,数据边际效益递减的拐点已然显现——这不是理论推导,而是Waymo、Cruise等头部企业近三年公开的测试报告所揭示的产业真相。底层逻辑在于:真实道路场景的组合复杂度存在物理上限,而当前感知-规划-控制架构对数据的需求已接近这一上限。数据闭环的悖论...
了解详情
2026-10-01
数据边界的认知陷阱:当感知系统撞上“信息天花板”很多人以为,自动驾驶系统的性能上限由数据规模直接决定——只要持续堆叠路测里程,就能覆盖所有长尾场景。其实不然,当感知模块的输入数据达到特定阈值后,系统会陷入“数据饱和陷阱”:冗余信息不仅无法提升决策精度,反而会因噪声干扰导致模型过拟合。某头部车企的L4级车队在硅谷101号公路的实测数据印证了这一判断——当累计里程突破800万公里后,关键场景的召回率提...
了解详情
 官方网站-首页




 021-2655 8947
 邮箱:kaiyuncom@qiao-yue.com