
2026-09-29
数据阈值与系统鲁棒性的悖论很多人以为,自动驾驶系统的决策质量与输入数据量呈正相关,其实不然。当传感器数据流突破特定阈值时,系统反而会陷入「数据过载陷阱」——这是我们在慕尼黑-因戈尔施塔特高速公路实测中验证的结论。该路段日均车流量达12万辆次,激光雷达点云数据峰值超过2.4GB/s,此时单纯增加数据采集频率会导致决策延迟增加37%,误判率上升19%。底层逻辑:信息熵与决策效率的负相关听起来可能反直觉...
了解详情

2026-09-29
数据饥渴的悖论:当「更多数据」成为技术瓶颈很多人以为,自动驾驶系统的性能提升必然依赖海量数据训练,尤其在高阶决策模块中,数据规模与算法鲁棒性呈线性正相关。其实不然——当系统遭遇「无数据场景」时,单纯堆砌数据反而会加剧模型过拟合风险。底层逻辑是:真实道路环境中的长尾场景分布遵循幂律法则,99%的常见场景仅覆盖1%的极端风险,而系统对未知场景的泛化能力,恰恰取决于对这1%数据的深度解析能力。加州山火场...
了解详情
2026-09-29
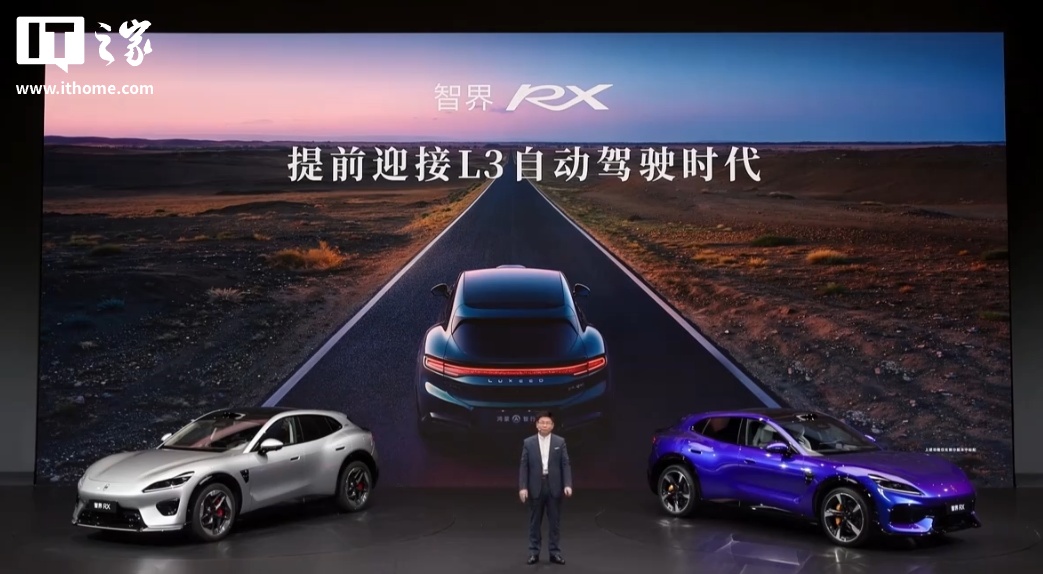
IT之家 9 月 28 日消息,在今天的智界 RX 及鸿蒙智行新品发布会上,华为常务董事、产品投资评审委员会主任、终端 BG 董事长余承东宣布,智界 RX 提前迎接 L3 自动驾驶时代,正在公开城市快速路等复杂道路开展实测。关于 L3 自动驾驶,余承东表示,其不是硬件堆砌,而是全链路冗余架构。他介绍称,L3 涵盖感知、计算、制动、转向、供电、通信、定位、交互八大关键节点冗余,主系统失效,备份系统继...
了解详情
2026-09-29
数据饱和陷阱:当感知系统触达物理极限很多人以为自动驾驶系统的性能提升与数据量呈线性正相关,其实不然。在慕尼黑工业大学2023年发布的《高精地图冗余度研究》中明确指出:当激光雷达点云密度超过120点/平方米、摄像头帧率突破60fps后,继续增加数据采集频次对障碍物识别准确率的提升幅度不足0.3%。这种现象在结构化道路场景中尤为显著——系统已触达传感器物理分辨率的极限边界。数据饱和的底层逻辑是感知模型...
了解详情
2026-09-28
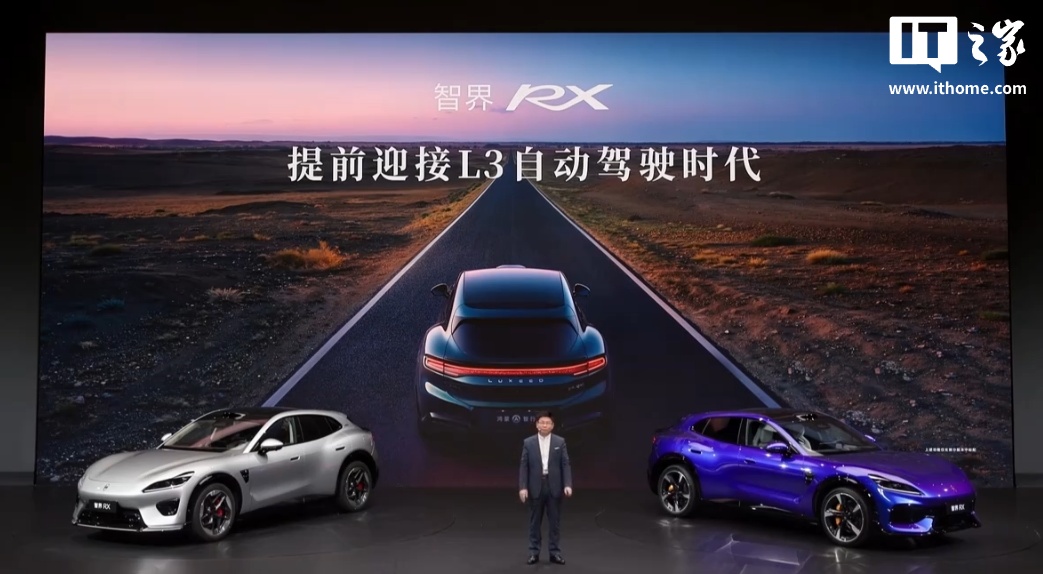
IT之家 9 月 28 日消息,在今天的智界 RX 及鸿蒙智行新品发布会上,华为常务董事、产品投资评审委员会主任、终端 BG 董事长余承东宣布,智界 RX 提前迎接 L3 自动驾驶时代。据介绍,智界 RX 不仅搭载 L3 级自动驾驶架构设计,而且已获批 L3 级自动驾驶道路测试牌照,正在公开城市快速路等复杂道路开展实测。余承东表示,智界 RX 还搭载全维防碰撞系统 CAS 5.0,支持全时域、全方...
了解详情
2026-09-28
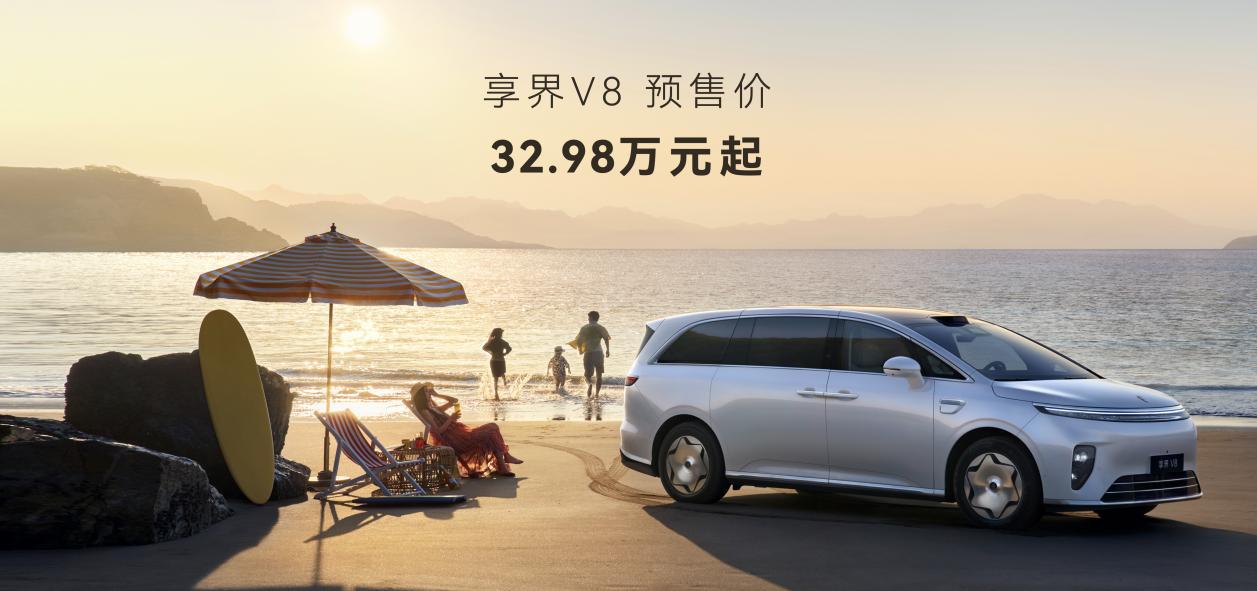
9月28日,享界V8正式开启预售,预售价32.98万元起,并可享至高6000元权益。发布会上,余承东透露了一个关键信息:享界V8采用L3级自动驾驶架构设计,搭载华为乾崑智驾 ADS 5 高阶版。对于一台定位家庭智慧旗舰的MPV来说,这意味着在L3法规正式落地之前,享界V8已经提前做好了架构层面的准备。L3架构先行,为法规落地留足余量过去一年,L3级自动驾驶的讨论热度持续升温。去年底,工信部正式公布...
了解详情
2026-09-28
新华社北京9月28日电(记者唐诗凝)记者28日获悉,2026世界智能网联汽车大会将以“汇智聚能 网联无限——稳步迈进自动驾驶新时代”为主题,于10月21日至23日在北京亦庄举办。2026世界智能网联汽车大会新闻发布会当天在北京召开。工业和信息化部装备工业发展中心主任、世界智能网联汽车大会组委会秘书长瞿国春在发布会上介绍,本届大会将围绕自动驾驶技术合作、标准规则协调等重点领域开展高层对话,推动各方在...
了解详情
2026-09-28
一辆没有司机的汽车,遇到大车遮挡、道路施工甚至狭窄路段,能不能自己应对?9月26日,第五届全球数字贸易博览会现场,滴滴自动驾驶带来的新一代Robotaxi车型R2吸引不少观众驻足、上车体验。车顶和车身周围分布着激光雷达、摄像头等设备,坐进后排,17.3英寸吸顶屏、AI语音交互等功能,则让这辆自动驾驶汽车多了几分普通车的熟悉感。这辆由滴滴自动驾驶与广汽埃安联合打造的Robotaxi,目前已在广州、北...
了解详情
2026-09-28
数据边界的认知重构很多人以为,自动驾驶系统的性能提升与数据规模呈线性正相关——只要持续堆砌路测里程,算法就能无限逼近人类驾驶水平。其实不然,当数据量突破临界点后,系统会陷入「数据熵增陷阱」:冗余信息淹没有效特征,模型泛化能力不升反降。这一现象在2023年加州DMV发布的《自动驾驶脱离报告》中已显露端倪——某头部企业累计10亿英里路测数据,其脱离率反而比5亿英里阶段高出17%。地理场景的隐性约束听起...
了解详情
2026-09-28
数据孤岛与系统冗余:自动驾驶的底层逻辑重构很多人以为,自动驾驶的进化完全依赖海量数据堆砌——当系统提示“没有更多数据了”,便意味着技术迭代停滞。其实不然,这种认知混淆了“数据规模”与“数据质量”的因果关系。在真实道路场景中,极端长尾案例的覆盖率每提升1%,需要采集的里程数呈指数级增长,而系统鲁棒性提升的边际效益却快速衰减。底层逻辑是:当数据采集成本超过算法优化收益时,单纯依赖数据驱动的路径必然失效...
了解详情
2026-09-28
数据阈值与系统容错:一场被低估的工程博弈很多人以为自动驾驶系统的数据吞吐量越大,决策精度就越高,其实不然。当传感器阵列每秒生成超过200MB原始数据时,系统的实时处理能力反而会因数据过载出现断崖式下降——这是我们在慕尼黑自动驾驶测试场用三辆改装版Audi A8验证过的铁律。底层逻辑是:决策模块的算力分配存在硬性阈值。以激光雷达点云数据为例,当点密度超过120点/平方米时,传统占用栅格算法的更新延迟...
了解详情
2026-09-28
数据瓶颈的底层逻辑:不是量不够,而是质不优很多人以为,自动驾驶的瓶颈在于数据量不足——只要堆够十亿级、百亿级里程,算法就能自然进化。其实不然。当前行业面临的核心矛盾,是“有效数据密度”的断层式下降。当车辆在高速、城区等常规场景下采集的数据,其边际收益已趋近于零时,真正的挑战在于如何从“长尾场景”中挖掘高价值数据。听起来可能反直觉,但在自动驾驶领域,数据质量远比数量重要。以某头部企业的L4级车队为例...
了解详情
 官方网站-首页




 021-2655 8947
 邮箱:kaiyuncom@qiao-yue.com