
2026-08-25
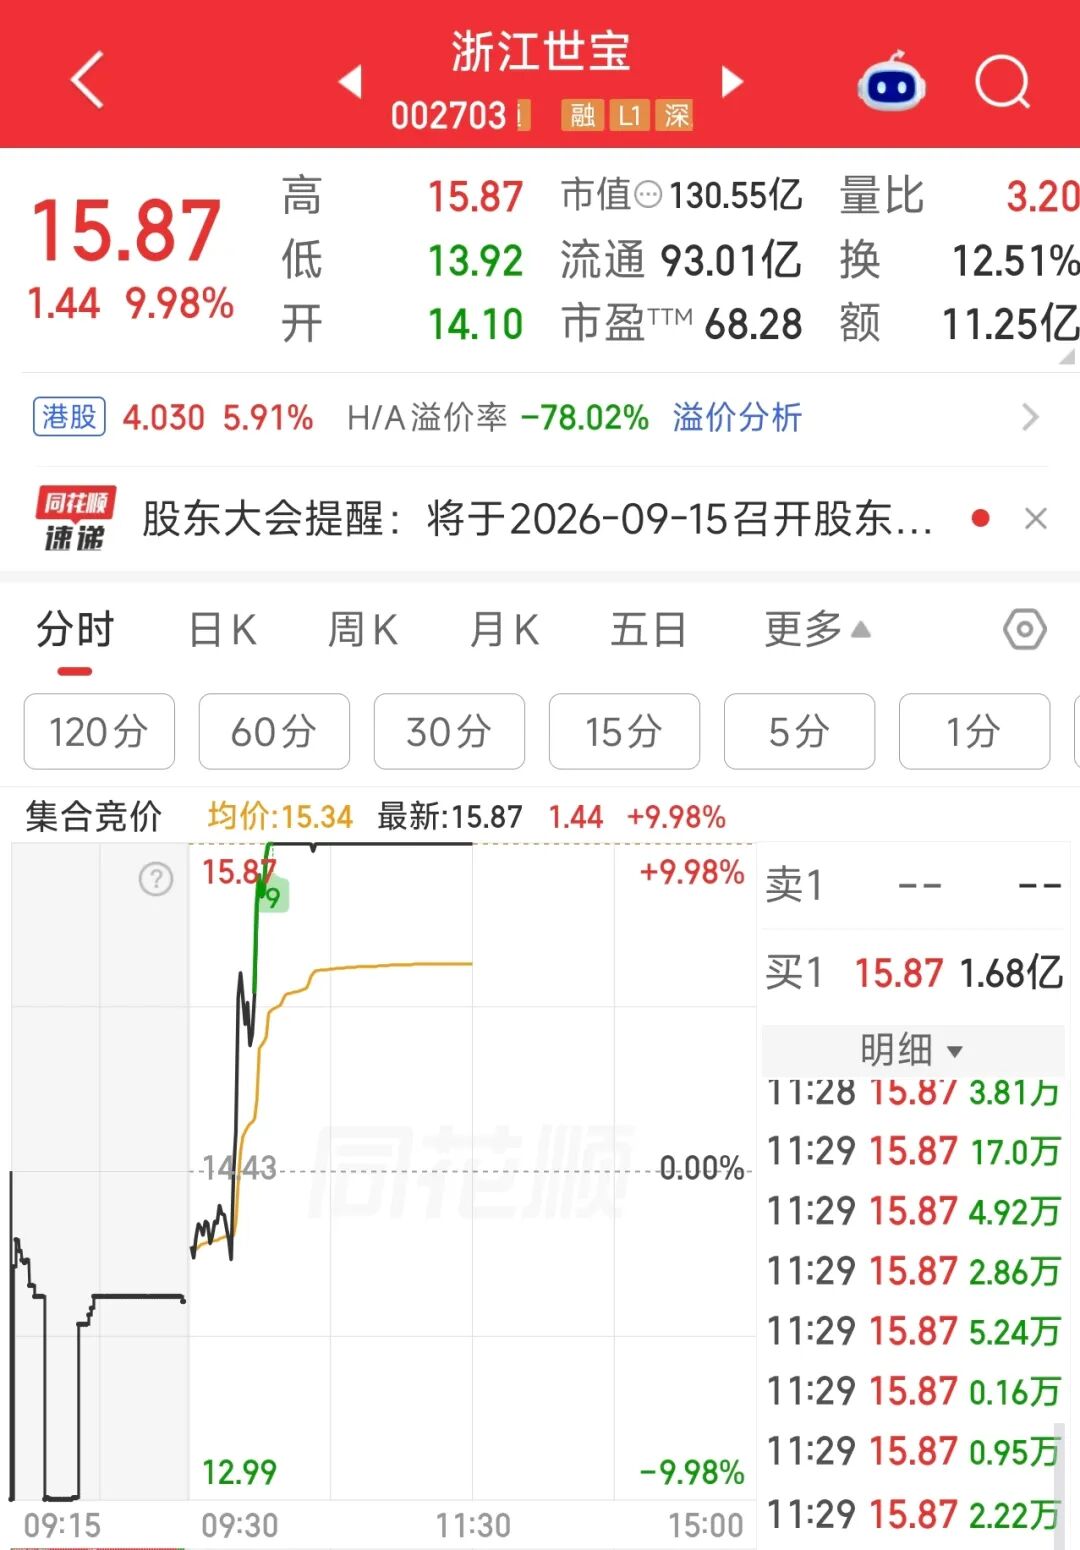
8月25日,智能驾驶概念盘中震荡回升,浙江世宝(002703)涨停,星源卓镁(301398)、中邮科技(688648)、雅创电子(维权)(301099)、万集科技(300552)、福龙马(603686)等跟涨。值得注意的是,浙江世宝昨日高开封板后又炸板,最终涨5.71%,报14.43元/股,全天换手率为11.06%,而今日半天的换手率已经超过了昨日全天,报12.51%。消息面上,据新华社,8月25...
了解详情

2026-08-25
2026年08月24日 14:45:57近期,自动驾驶赛道迎来密集催化。特斯拉官宣Cybercab将于9月3日正式发布,国内L3/L4智能驾驶强制性国标也已获批。机构认为Robotaxi商业化拐点将近,产业链有望迎来红利期。受消息影响,8月24日,智能驾驶概念开盘拉升,博科测试(301598.SZ)涨14.29%,众合科技(000925.SZ)、浙江世宝(002703.SZ)、华阳集团(00290...
了解详情
2026-08-25
红星资本局8月25日消息,据新华社,8月25日,道路交通安全法修订草案(以下简称修订草案)提请十四届全国人大常委会第二十四次会议初次审议。▲创意配图 据图虫创意 现行道路交通安全法于2004年施行,2007年、2011年、2021年修正了个别条款。此次修订草案共9章170条,明确了自动驾驶汽车的上道路行驶条件、违法处理原则和保险制度等;聚焦“醉驾”“盲驾”“僵尸车”“超标车”治理和电动自行车...
了解详情
2026-08-25
据央视新闻消息,8月25日,道路交通安全法修订草案提请十四届全国人大常委会第二十四次会议初次审议。 现行道路交通安全法于2004年施行,2007年、2011年、2021年修正了个别条款。此次修订草案共9章170条,明确了自动驾驶汽车的上道路行驶条件、违章处理原则和保险制度等;聚焦“醉驾”“盲驾”“僵尸车”“超标车”治理和电动自行车、“暴走团”管理等突出问题,有针对性完善制度措施;在维护道路交...
了解详情
2026-08-25
2026年8月25日,道路交通安全法修订草案提请十四届全国人大常委会第二十四次会议初次审议。现行道路交通安全法于2004年施行,2007年、2011年、2021年修正了个别条款。此次修订草案共9章170条,明确了自动驾驶汽车的上道路行驶条件、违章处理原则和保险制度等;聚焦“醉驾”“盲驾”“僵尸车”“超标车”治理和电动自行车、“暴走团”管理等突出问题,有针对性完善制度措施;在维护道路交通安全的同时,...
了解详情
2026-08-25
2026年8月25日,道路交通安全法修订草案提请十四届全国人大常委会第二十四次会议初次审议。现行道路交通安全法于2004年施行,2007年、2011年、2021年修正了个别条款。此次修订草案共9章170条,明确了自动驾驶汽车的上道路行驶条件、违章处理原则和保险制度等;聚焦“醉驾”“盲驾”“僵尸车”“超标车”治理和电动自行车、“暴走团”管理等突出问题,有针对性完善制度措施;在维护道路交通安全的同时,...
了解详情
2026-08-25
转自:成都发布今天(25日),道路交通安全法修订草案提请十四届全国人大常委会第二十四次会议初次审议。此次修订草案共9章170条,明确了自动驾驶汽车的上道路行驶条件、违章处理原则和保险制度等;聚焦“醉驾”“盲驾”“僵尸车”“超标车”治理和电动自行车、“暴走团”管理等突出问题,有针对性完善制度措施;在维护道路交通安全的同时,推行便民举措,便利群众出行等。新增自动驾驶汽车专章规定草案设置了“自动驾驶汽车...
了解详情
2026-08-25
当系统反馈“没有更多数据了”时,真正的技术博弈才刚刚开始很多人以为,自动驾驶系统的数据吞吐量是线性增长的——只要硬件算力足够,传感器覆盖范围够广,就能无限接近真实路况的完整映射。其实不然。在L4级自动驾驶的决策层,一个被反复验证的底层逻辑是:当系统反馈“没有更多数据了”(即数据采集达到当前架构的物理上限),往往意味着需要启动反向验证机制,而非继续堆叠算力或传感器。听起来可能反直觉,但在高阶自动驾驶...
了解详情
2026-08-25
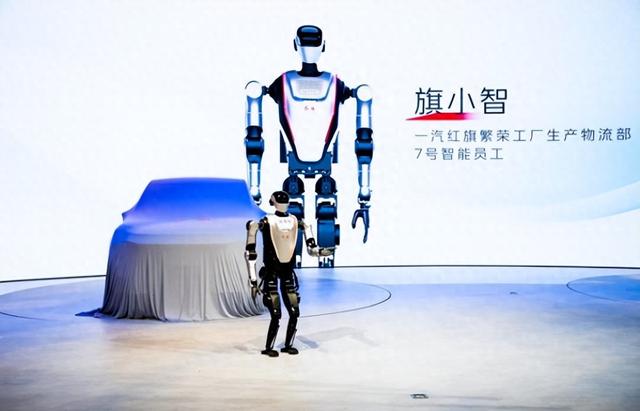
一家汽车企业,如果能拿出全固态电池、L4自动驾驶、具身智能、飞行汽车和增材制造技术,它究竟还是不是一家传统意义上的“车企”?8月21日举行的中国一汽2026科技大会,给出了一个答案:汽车仍是主业,但技术正在成为比“造车”更重要的竞争底座。这也是一个理解中国一汽转型趋势的窗口。大会发布的阩旗技术“SIGHT(洞见)531”发展战略,以安全、智能、绿色、健康、美妙“五大基因”为价值锚点,以天工、鸿鹄、...
了解详情
2026-08-25
当传感器数据池见底时,系统如何维持决策稳定性?很多人以为,自动驾驶系统的可靠性完全取决于传感器阵列的冗余度与算力规模。其实不然,在极端场景下,数据池的边际效应会成为制约决策稳定性的关键变量。以2023年德国纽博格林赛道封闭测试为例,某头部企业的L4级测试车在连续23圈高速绕桩中,因激光雷达点云密度衰减导致定位系统漂移0.8米——这个数值在开放道路可能引发致命风险,但在赛道环境中却因预先植入的运动学...
了解详情
2026-08-25
数据饱和陷阱:当感知模块遭遇「无更多数据」信号很多人以为自动驾驶系统的数据输入是无限增长的,其实不然。在特定场景下,传感器阵列会因环境约束或算法边界触发「error:"没有更多数据了"」的底层反馈机制。这种信号并非故障,而是系统对数据冗余度的主动裁剪——当激光雷达点云密度超过决策层处理阈值,或视觉模块的语义分割置信度达到理论上限时,数据流会通过硬件抽象层(HAL)强制中断。底层逻辑:从数据洪流到精...
了解详情
2026-08-25
数据孤岛与决策系统的认知陷阱很多人以为,自动驾驶系统的性能提升仅依赖数据规模的线性增长,其实不然。当训练数据量突破10^12级后,系统决策模块的边际效益开始急剧衰减——这并非算法瓶颈,而是数据分布的底层逻辑出了问题。典型案例发生在2023年慕尼黑IAA展期间,某头部企业的测试车队在A9高速公路连续触发3次急刹,根源竟是训练集中缺乏「暴雨+逆光+前方50米施工区」的复合场景数据。地理特征与数据有效性...
了解详情
 官方网站-首页




 021-2655 8947
 邮箱:kaiyuncom@qiao-yue.com